Команда «Рапира Клауд»
Безопасный маршрут
Беспилотная платформа межцеховой логистики, которая возит грузы без спутникового сигнала и не задевает людей.
Задача и как мы её прочитали
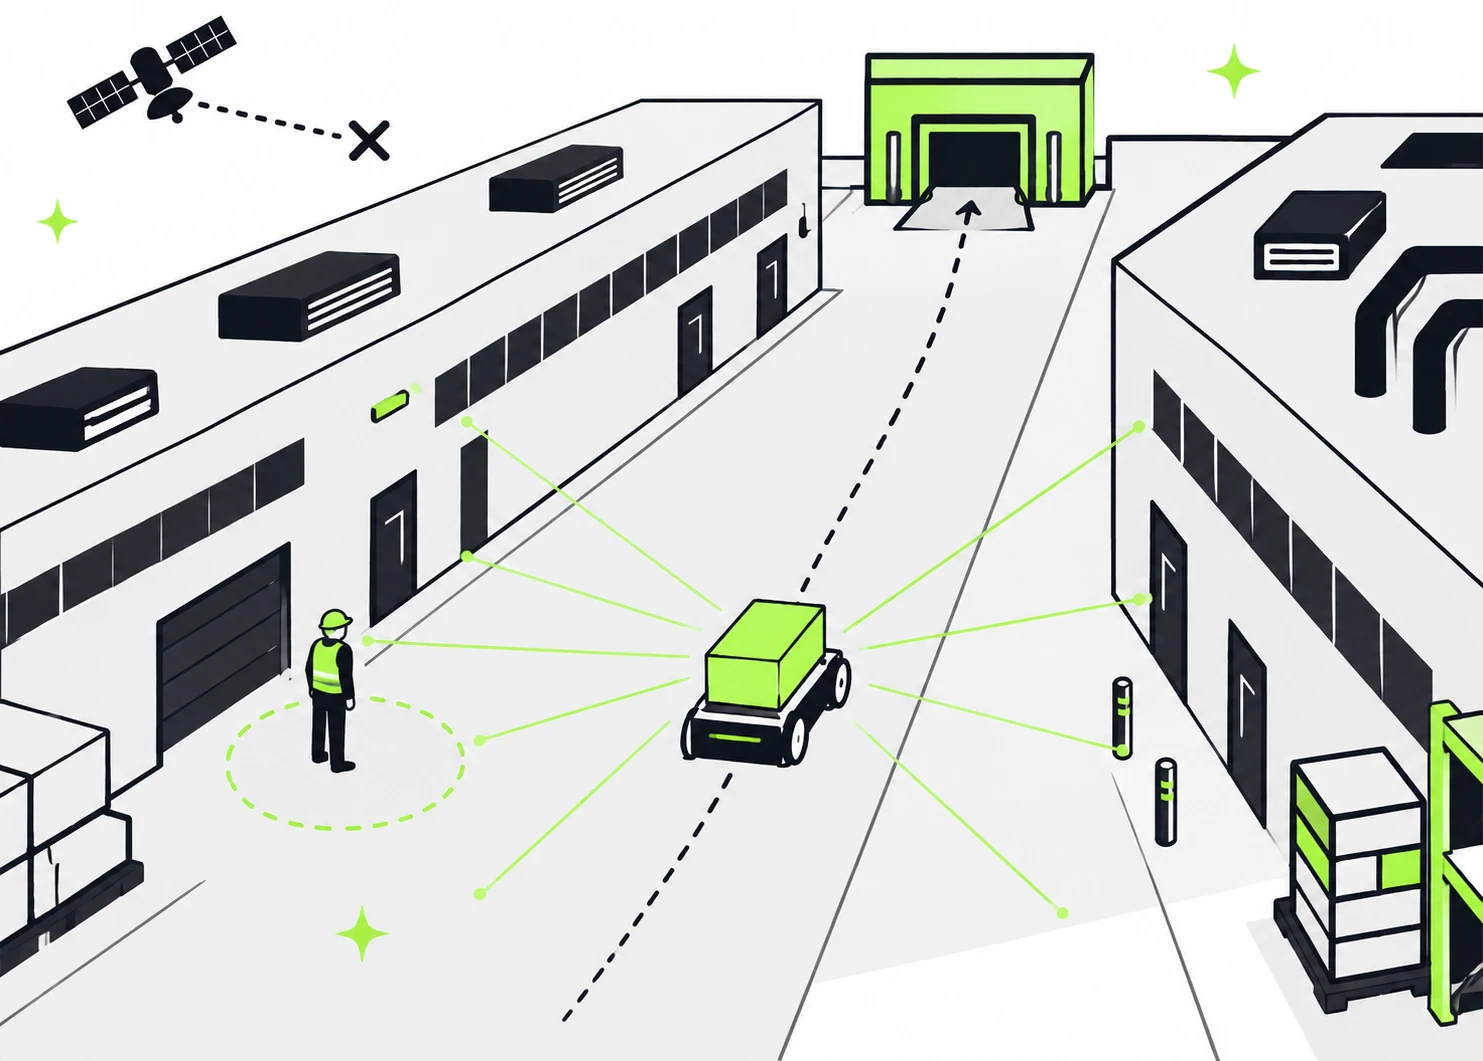
Где платформа без спутника?
143 м
до дока без сигнала в сценарии «Тень ГНСС»
1–4 %
врёт одометрия, и насколько именно, заранее неизвестно
Люди на дороге
Часть пешеходов не уступает дорогу.
Платформа должна довезти груз вовремя и ни разу никого не задеть.
Итог в цифрах
Открытые сценарии, новые сиды
баллы из 100все рейсы доставлены, штрафов нет. В тени спутника базовый получает 0
30 сценариев по описанию скрытых
баллы из 100сценарии из своего генератора, отобраны по правилу организаторов. На сидах, которых не было при настройке, те же 99,9
За все испытания
0
наездов
и столкновений
Как мы работали
Разобрали датчики
как на самом деле работают датчики в симуляторе
Генератор сценариев
сценарии, похожие на скрытые, по их описанию
сверх заданияПрототип
локализация, вождение, безопасность
Пытались сломать
упоры, толпы, заборы вдоль стен, снесённые ориентиры, скачки спутника
сверх заданияГде лидар слепнет
Для каждого метра дороги: может ли лидар по известной карте определить положение?
На площадке два коридора ≈ по 90 м, где лидар видит только две параллельные стены.
Точно знает, где платформа поперёк дороги и куда она смотрит
Не знает, где она вдоль коридора
Вывод для архитектуры
По отдельности ни лидар, ни одометрия не справляются. Значит, датчики надо объединять, чтобы один закрывал слабость другого.
Локализация
Фильтр Калмана
стандарт промышленных платформ
Колёса и гироскоп
прогноз движения
Лидар
поправка поперёк коридора
Калибровка колёс
на ходу, до входа в тень
Спутник
только после проверки на скачок
Граница тени
положение вдоль дороги ±15 см
Ошибка позы в тени спутника
Датчики не сходятся: платформа встаёт и честно об этом сообщает
Почему не другие методы
Мы написали три альтернативы и прогнали их в одинаковых условиях на 1 500 прогонах.
Люди и предметы
Для каждого человека прогнозируем путь на 3 с вперёд. Едем так быстро, как можно, но не подходим ближе 3 м быстрее 1 км/ч.
Кто уже позади или уходит, нас не тормозит.
Поддон у дороги объезжаем сдвигом внутри проезда, зазор не меньше 30 см.
Если поддон упал прямо перед носом, тормозим аварийно. Только в этом случае.
Внимательный пешеход ждёт, пока платформа проедет. А она ползёт, потому что он рядом. Оба стоят и теряют время.
было
20 с
ползёт на 0,25 м/с, пешеход ждёт в 2,8 м
стало
0 м/с
полная остановка, пешеход спокойно проходит
Перед ждущим пешеходом платформа просто встаёт, и он проходит.
Инструмент для инженерной службы
Решением будет пользоваться инженерная служба: она сравнивает подходы, прежде чем выбрать архитектуру реальной машины. Поэтому любой результат можно пересчитать и сравнить.
Каждую цифру из презентации можно пересчитать
- ✓ проверено в чистом окружении
- ✓ проверка правил симулятора без нарушений
- ✓ модули и больше ста тестов
Запас больше чем в 100 раз, хватит и слабому бортовому компьютеру.
Рабочее место оператора
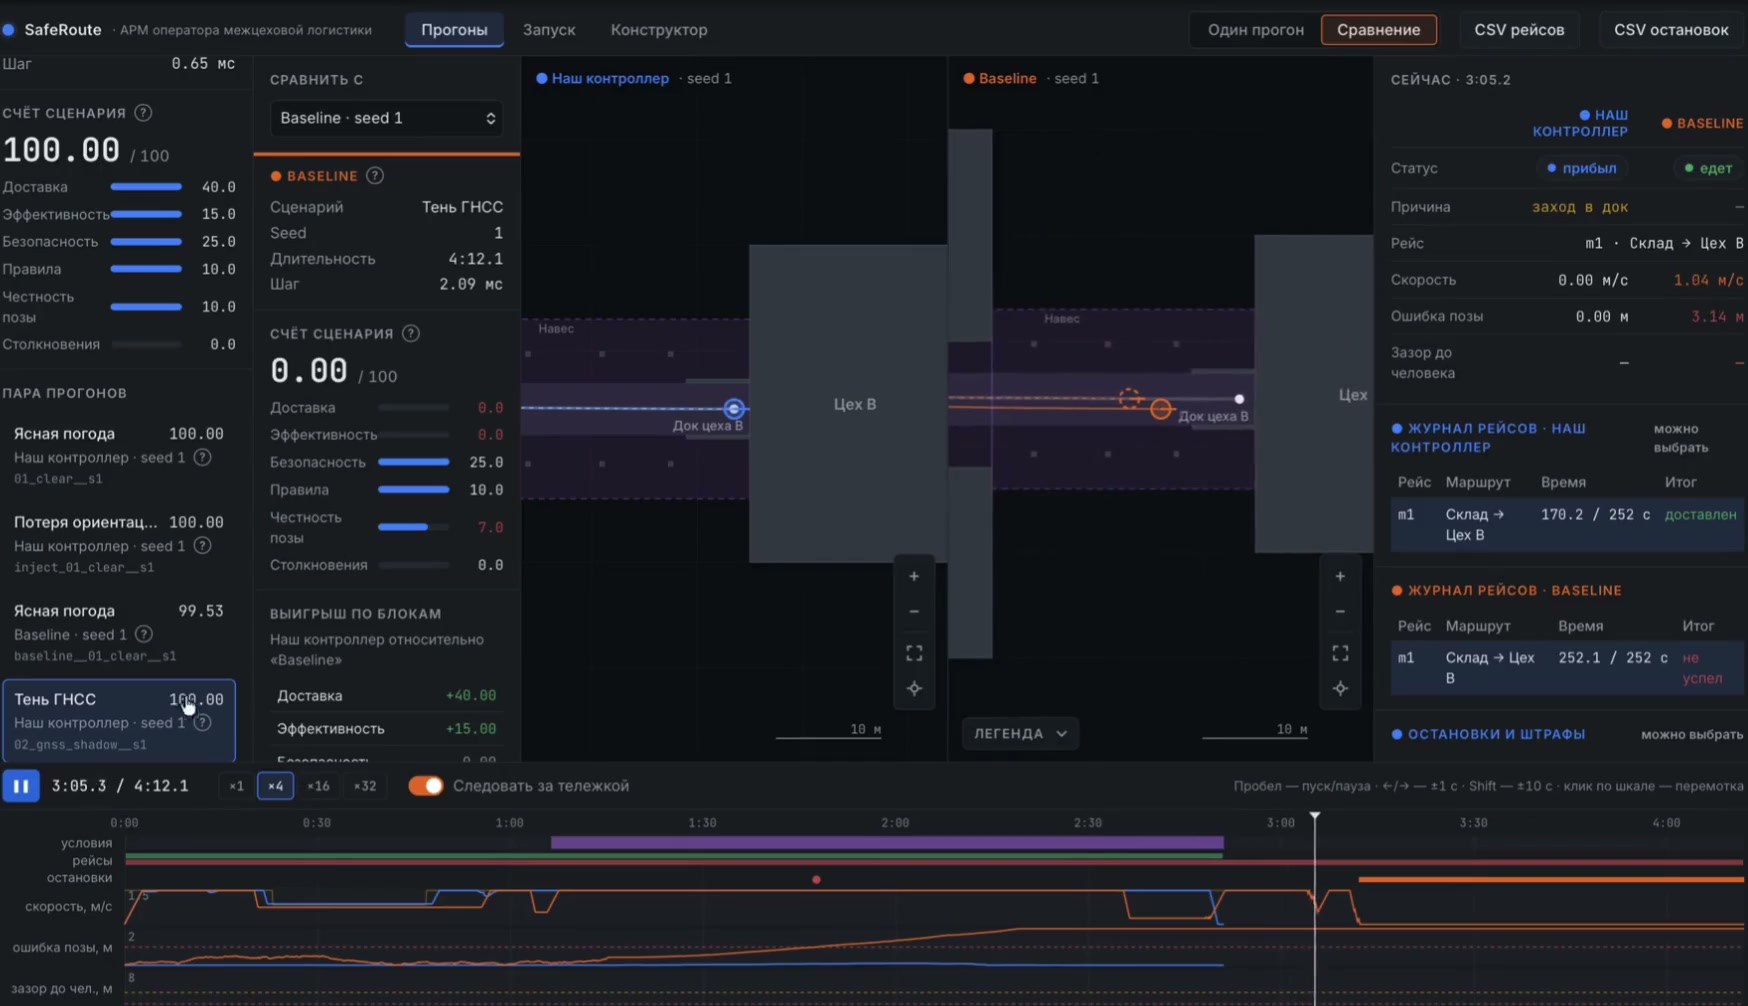
Сравнение прогонов
наш и базовый на одной шкале времени
Журнал остановок
клик переносит в нужный момент
Потеря ориентации
статус «потеряна» и восстановление
Конструктор сценариев
поддон и пешеход на карту, запуск в один клик
Живое демо
msk-hac.rapira-cloud.ru
Рабочее
место
оператора
- 01сравнение прогонов
- 02журнал остановок
- 03конструктор сценариев
Где работает и где нет
Витрина из 13 сценариев по совету экспертов
96–100
наш контроллер
≈0
базовый почти везде
Где мы проигрываем
Поддон падает вплотную к оси прямо перед платформой. Затормозить успевает, объехать не может и ждёт
Длинный незнакомый забор вдоль стены в тумане может сойти за людей
Стоящего человека рядом с поддоном принимаем за предмет. Риск приняли сознательно, наезда он не вызывает
Позиция не теряется ни в одном из этих случаев
Спасибо!
Готовы к вопросам
Отсканируйте и попробуйте сами: прогоны, сравнение с базовым, конструктор сценариев.
msk-hac.rapira-cloud.ru